Homepage>Prodotti>Braccio Robotico>Robot per macchina piegatrice
| Luogo di origine: | Cina |
| Nome del marchio: | Weili |
| Certificazione: | ISO9001 |
| Quantità minima d'ordine: | 1 |
| Prezzo: | A seconda del numero del modello |
| Dettagli dell'imballaggio: | Cassa di legno, impermeabile |
| Tempi di consegna: | 20 giorni |
| Termini di pagamento: | deposito del 30%, saldo del 70% prima della consegna |
| Capacità di fornitura: | Capacità produttive avanzate per ordini su larga scala |
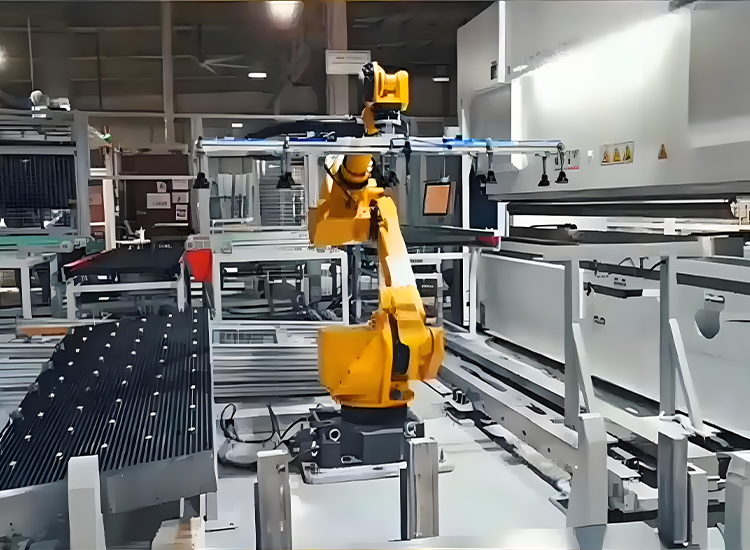
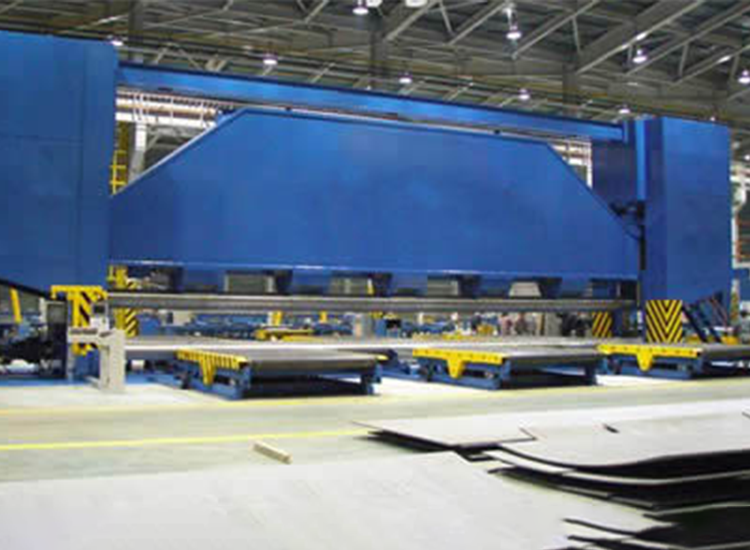
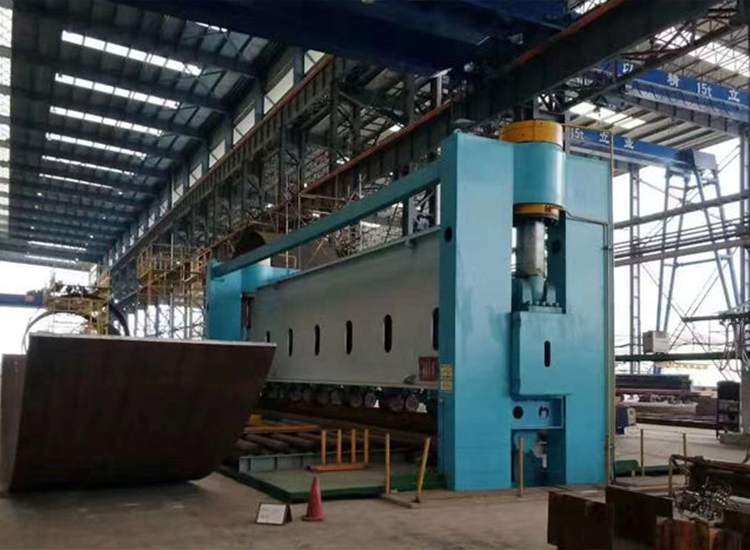
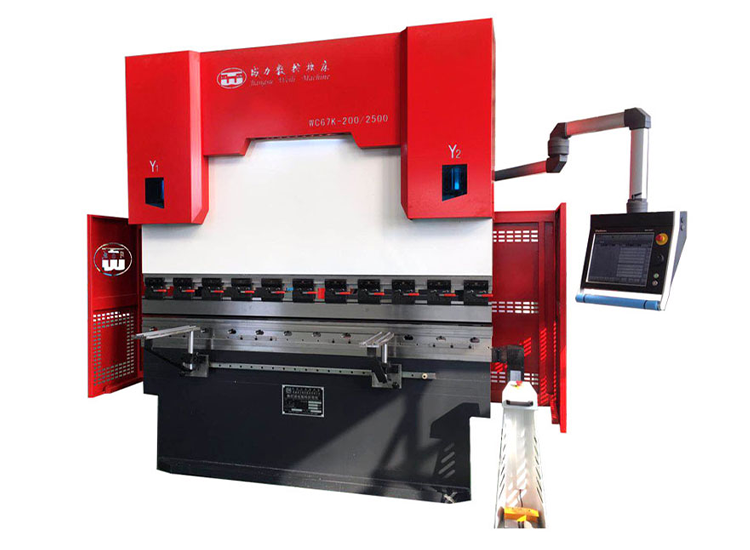
Il braccio robotico per macchina piegatrice è un dispositivo automatizzato utilizzato per piegare lamiere in diverse forme. Permette operazioni di piegatura efficienti e precise. Il principio di funzionamento di questo braccio robotico si basa principalmente su una serie di movimenti meccanici precisi e sul controllo di sensori per posizionare la lamiera nello stampo ed esercitare pressione al fine di piegarla nella forma desiderata.
La piegatrice si distingue per elevata precisione, efficienza e adattabilità. Può lavorare lamiere di diverse forme semplicemente cambiando lo stampo. È ampiamente utilizzata in settori come automotive, aerospaziale, elettronico e edilizio. Grazie a un design meccanico avanzato e a tecnologie innovative, il robot piegatore può garantire un controllo preciso e una lavorazione accurata delle lamiere, migliorando così l'efficienza produttiva e la qualità del prodotto.
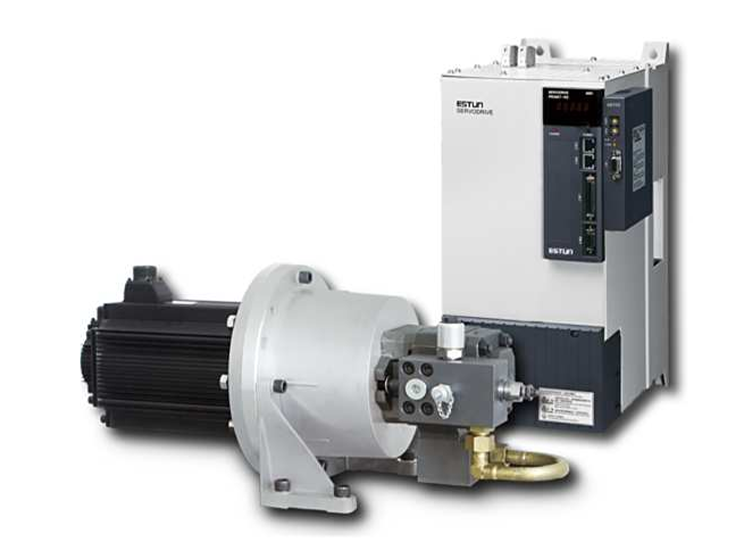
Come componente centrale di esecuzione, l'unità di lavorazione flessibile per la piegatura di lamiere CNC è una combinazione di apparecchiature altamente automatizzata, caratterizzata da elevata efficienza, alta qualità ed elevata flessibilità. Nell'unità di lavorazione flessibile per la piegatura, la selezione della combinazione appropriata di componenti può offrire un migliore supporto all'efficienza e alla flessibilità del processo. La precisione di piegatura dipende dalla precisione intrinseca della piegatrice, dalla precisione di posizionamento del braccio meccanico e dal controllo coordinato tra il braccio meccanico e la piegatrice. La difficoltà del controllo coordinato risiede nell'allineamento della velocità del braccio meccanico con quella della piegatrice e nella traiettoria operativa del braccio meccanico che sostiene il pezzo in lavorazione. Una scarsa capacità di inseguimento influisce significativamente sull'effetto di formatura dell'angolo di piegatura e sulla planarità della superficie della lamiera, compromettendo così la qualità del prodotto finito.